Raum aufnehmen
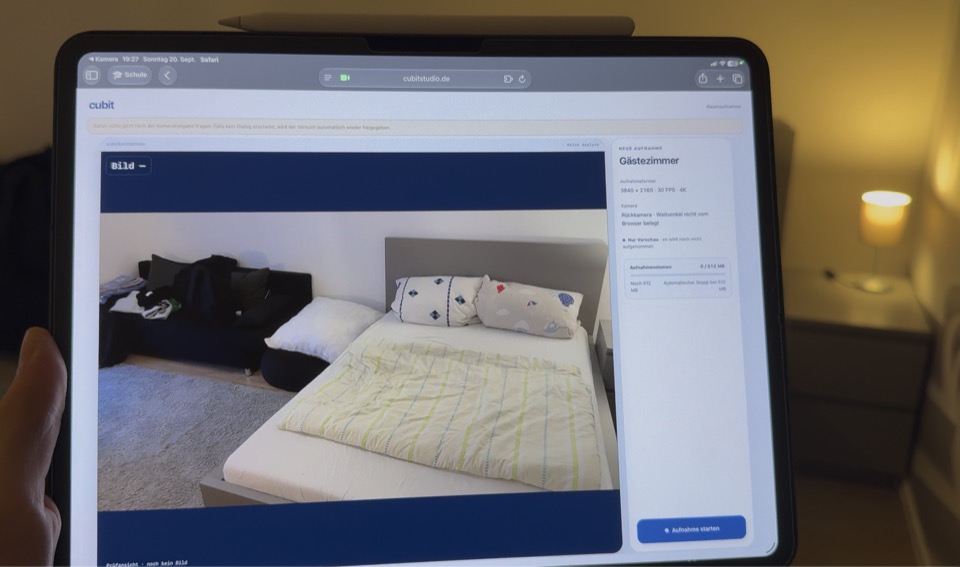
Eine Kamera scannt den Raum aus mehreren Perspektiven.
 cubit
Live-Scan
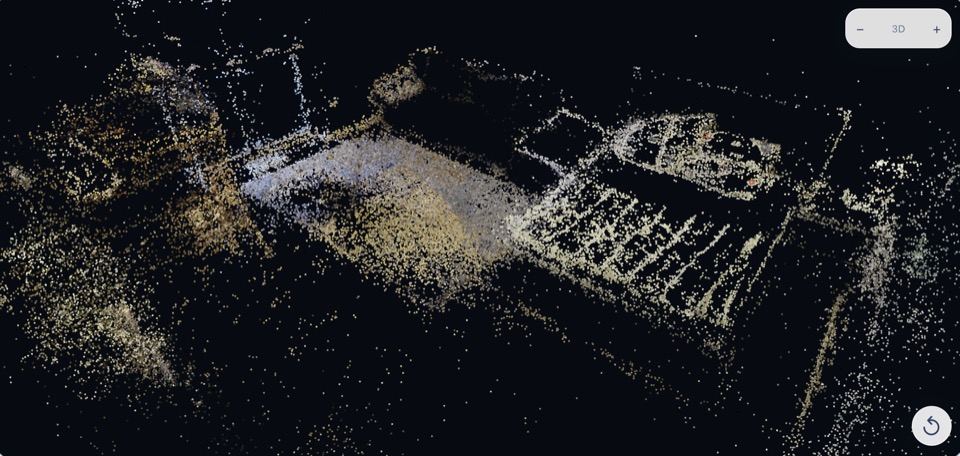
Aus einem Scan wird ein begehbarer 3D-Raum.
Eine einfache Kamera reicht, ganz ohne zusätzliche Sensoren.
VOM SCAN ZUM MODELL
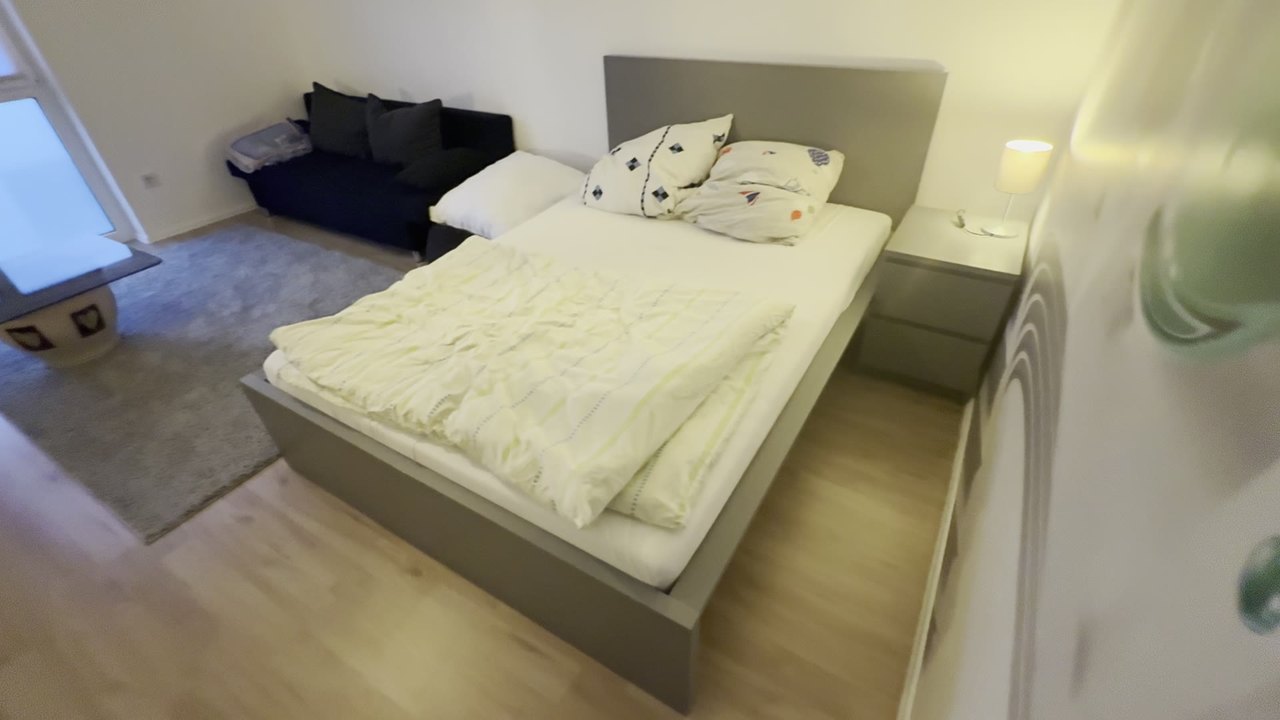
Der Scan liefert die Ansichten.
Cubit rekonstruiert daraus den Raum.
Eine Kamera scannt den Raum aus mehreren Perspektiven.
Cubit verarbeitet die Ansichten zu einer gemeinsamen räumlichen Darstellung.
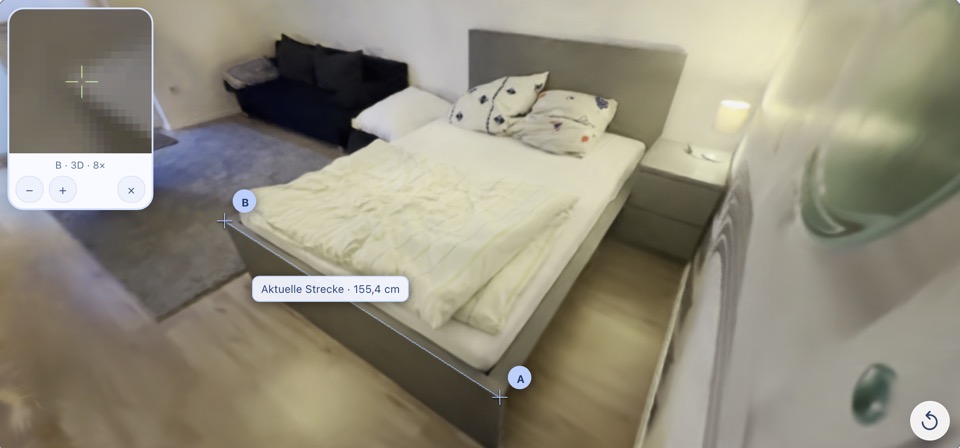
Der rekonstruierte Raum lässt sich erkunden und vermessen.
Die Qualität der Messungen hängt von der Aufnahme ab.
Den Raum im Video können wir nur so ansehen, wie er gefilmt wurde.
Cubit soll das ändern: den Raum mit einer Kamera aufnehmen, später darin umsehen und Abstände messen.
Beim Scannen tauchen dieselben Ecken und Gegenstände immer wieder auf.
Genau das brauchen wir: mehrere Blicke auf dieselben Stellen. Deshalb hilft es, sich langsam zu bewegen und den Raum aus verschiedenen Richtungen aufzunehmen.
Verbindungen sucht die Rekonstruktion anhand von Bildmerkmalen.
Je mehr passende Beobachtungen zusammenkommen, desto besser lässt sich ihre räumliche Lage bestimmen.
Aus diesen Verbindungen lässt sich berechnen, wo sich die Kamera befand und wo die Punkte im Raum liegen.
Zusammen beschreiben die Punkte die Form des Raums. Wir können sie nun auch von einer Seite betrachten, von der aus keine Aufnahme gemacht wurde.
Für die sichtbare Szene nutzen wir Gaussian Splatting.
Dabei wird der Raum durch viele kleine, weiche Farbflächen dargestellt. Aus einem anderen Blickwinkel setzen sie sich wieder zu einer Ansicht zusammen.
Das vortrainierte Modell liefert Bildmerkmale.
Wir trainieren einen eigenen Tiefenkopf auf diesen Merkmalen.
Wir verbinden die Tiefenschätzungen mit mehreren Ansichten und der Raumgeometrie.
Unser Tiefenkopf schätzt die Tiefe an ausgewählten Stellen im Bild. Daraus berechnen wir räumliche Punkte und die Abstände zwischen ihnen. Wir gleichen die Schätzungen mit mehreren Ansichten und der Raumgeometrie ab.
Beim Live-Scanner wollen wir schon während der Aufnahme sehen, welche Teile des Raums erfasst sind. Die Berechnung läuft auf dem Aufnahmegerät. Ein gekoppelter Rechner zeigt den Fortschritt.
Unser eigener Tiefenkopf, das Training, die Daten- und Vergleichsversuche, die Verknüpfung mehrerer Ansichten, die Auswahl räumlicher Punkte und die Bedienoberfläche gehören zu unserer Arbeit. DINOv3 liefert dafür vortrainierte Bildmerkmale. Der lokale Scanner nutzt einen gesonderten Verarbeitungsweg mit eigener Tiefenvorschau.
Eine Vorschau muss zeigen, wie weit der Scan ist und welche Stellen noch fehlen. Raumteile müssen zusammengesetzt werden. Und ein Raum braucht einen verlässlichen Maßstab. An solchen Aufgaben haben wir gearbeitet.
Einzelne Teile des Raums werden erkannt. Damit daraus ein zusammenhängender Raum wird, müssen wir herausfinden, wie sie zueinander liegen.
Wir suchen dieselben Stellen in mehreren Ansichten und richten die Raumteile daran aus. Bereiche ohne ausreichend gemeinsame Bildstellen bleiben zunächst getrennt.
Die Vorgehensweise steht, und die automatische Verbindung ist im lokalen Scanner eingebaut. Jetzt prüfen wir sie an weiteren Raumaufnahmen.
Beim Wiedererkennen einer Ansicht wurden zuvor gespeicherte Entfernungsinformationen ersetzt. Diese brauchten wir aber noch, um neue Punkte im Raum hinzuzufügen.
Die bisherige Ansicht mit ihren Entfernungsinformationen bleibt erhalten. Neue Beobachtungen kommen dazu, statt sie zu überschreiben.
Im nachgestellten Bewegungsversuch kamen danach wieder neue geprüfte Punkte hinzu.
Es gab mehr Ideen, als wir bis zur Abgabe umsetzen konnten. Wir mussten entscheiden, welche Arbeiten für den eingereichten Stand am wichtigsten waren.
Wir haben die Arbeit am Modell, der Raumdarstellung und der Website zusammengeführt und die nächsten Entwicklungsschritte festgehalten.
Das Projekt ist abgegeben. Als weiterer Entwicklungsschritt ist ein Raumplaner geplant, mit dem sich die erfassten Räume einrichten lassen.
Wir haben Daten gesammelt, bestehende Verfahren ausprobiert und eine eigene Auswertung aufgebaut. So konnten wir vergleichen, welche Ansätze für unsere Prüfaufgaben funktionieren.
Unser Plan war ein eigener Tiefenkopf. Wir haben ihn auf den Bildmerkmalen von DINOv3 trainiert.
Im Raumstudio lässt sich ein rekonstruierter Raum ansehen. Die Demo zeigt, was aus der Aufnahme geworden ist.
Die Raumvorschau soll schon während des Scannens mitwachsen. Die Verarbeitung bleibt auf dem Aufnahmegerät. Die lokale Live-Erfassung ist in Entwicklung und soll so bald wie möglich zur Verfügung stehen.
Wir haben einige Ideen gesammelt, was sich mit einem erfassten Raum noch machen ließe.
Eine Tür war zu, hinter dem Sofa fehlt ein Stück oder ein Zimmer ist neu eingerichtet. Wir möchten einen vorhandenen Raum wieder öffnen und genau diese Stellen nachscannen können. Der Rest bleibt erhalten.
Eine Wohnung zeigen, obwohl niemand vor Ort ist. Gemeinsam eine Renovierung besprechen. Oder einen Raum so festhalten, wie er heute aussieht. Dafür möchten wir die Szene als interaktive Datei mit Ansichten und eigenen Markierungen exportieren.
Der Live-Scan ist gerade in Entwicklung und soll so bald wie möglich wieder zur Verfügung stehen.
Vorläufiger Vergleichswert
1,46 %
Mittlere absolute relative Abweichung
bei sieben bekannten Messstrecken
Gästezimmer · 6.9.2026
Dieselbe Tischkante, zwei Punktsetzungen
Punkt auf der Kante
Punkt leicht versetzt
Die 1,46 % stammen aus dem Vergleich mit sieben von Hand nachgemessenen Strecken. Ihre Endpunkte wurden in mehreren Ansichten assistiert zugeordnet.
Unscharfe Kanten in der Gaussian-Splatting-Szene können es erschweren, einen Punkt exakt zu treffen, und so zur Abweichung beitragen. Wie groß dieser Anteil tatsächlich ist, haben wir noch nicht getrennt bestimmt.
Wir wollen die Szene und die Punktwahl weiter verbessern. Ob das die Messungen genauer macht, prüfen wir anschließend an neuen, unabhängigen Messstrecken.